
Chirurgie Pariétale
Cure
d’
éventration robot-assistée
Plusierurs techniques mini-invasives sont utilisées pour le traitement des éventrations.
Quelques précisions sur ces différentes techniques :
-TEP : technique entièrement extra-péritonéale.
– r-TAPP : cure d’éventration par voie trans-abdominale où la prothèse est placée dans l’espace pré-péritonéal, juste derrière les muscles mais devant le péritoine.
– r-TARUP : Robotic Transabdominal Retromuscular Umbilical Prosthesis : technique où la prothèse est insérée dans l’espace rétromusculaire, derrière les muscles droits de l’abdomen.
– r-RIVES : ou Rives Stoppa-robotique: adaptation au robot de la technique classique de Rives qui consiste à installer la prothèse de renfort dans l’espace inter-musculo-aponévrotique.
– TAR : Transversus Abdominis Release robotique . Utilisé pour les éventrations complexes et volumineuses, elle consiste à libérer le muscle transverse pour pouvoir refermer la paroi sans tension excessive.
Cette présentation n’a pas pour but d’influencer une technique par rapport à une autre. Le chirurgien est le seul libre arbitre de la technique employée.
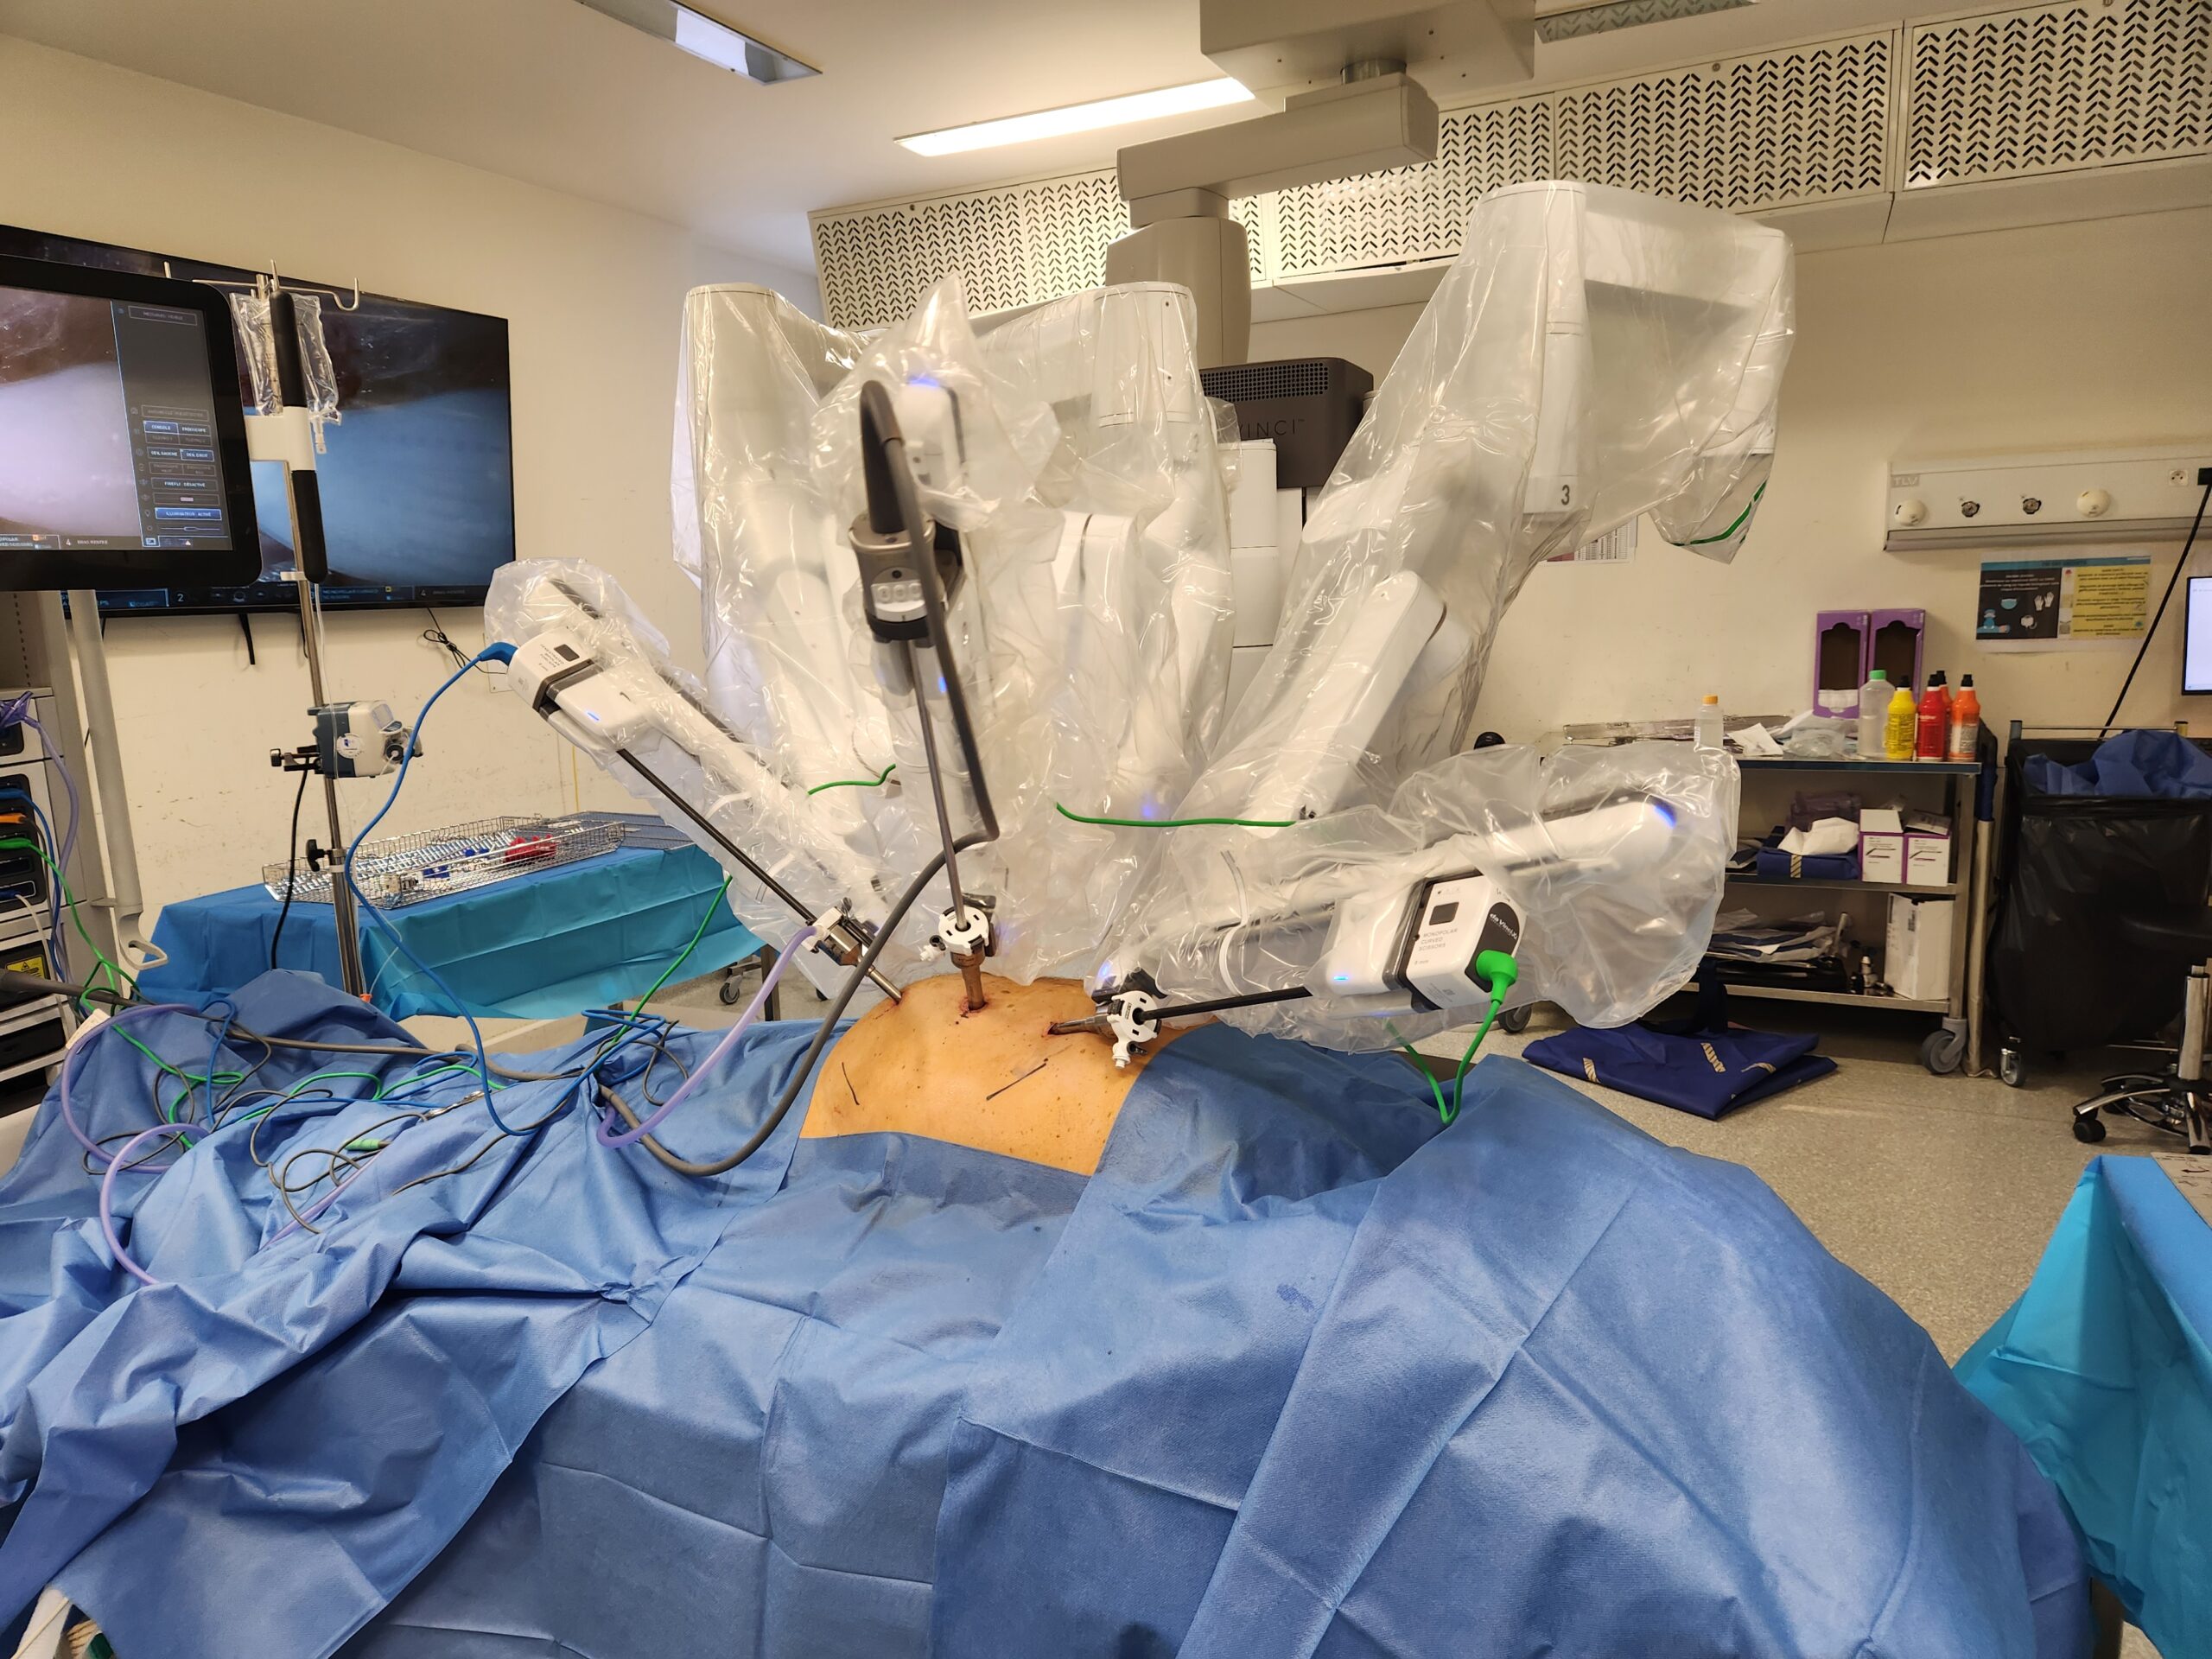
Néanmoins, il est indéniable que la voie d’abord robotique permet une dissection très fine et des sutures intracorporelles complexes avec dans la plupart des cas seulement 3 trocarts de robot ( 1 de 12 mm et 2 de 8 mm.
Note importante.
Les contenus proposés sur cette page sont partagés à titre informatif par des IBODE spécialisés en chirurgie robotique. Ils ne se substituent pas à un avis médical ou à une description chirurgicale.
Champ de compétence
Nous ne sommes pas chirurgiens. Nous ne traitons ni des indications opératoires, ni des techniques chirurgicales elles-mêmes.
Cadre légal
Nos gestes sont réalisés dans le respect du décret du 29 janvier 2015 relatif aux actes exclusifs des IBODE.
Limites du contenu
Les photos, vidéos et commentaires présentés sont issus de notre expérience. Ils n’ont aucune valeur contractuelle.
Organisation du bloc opératoire.
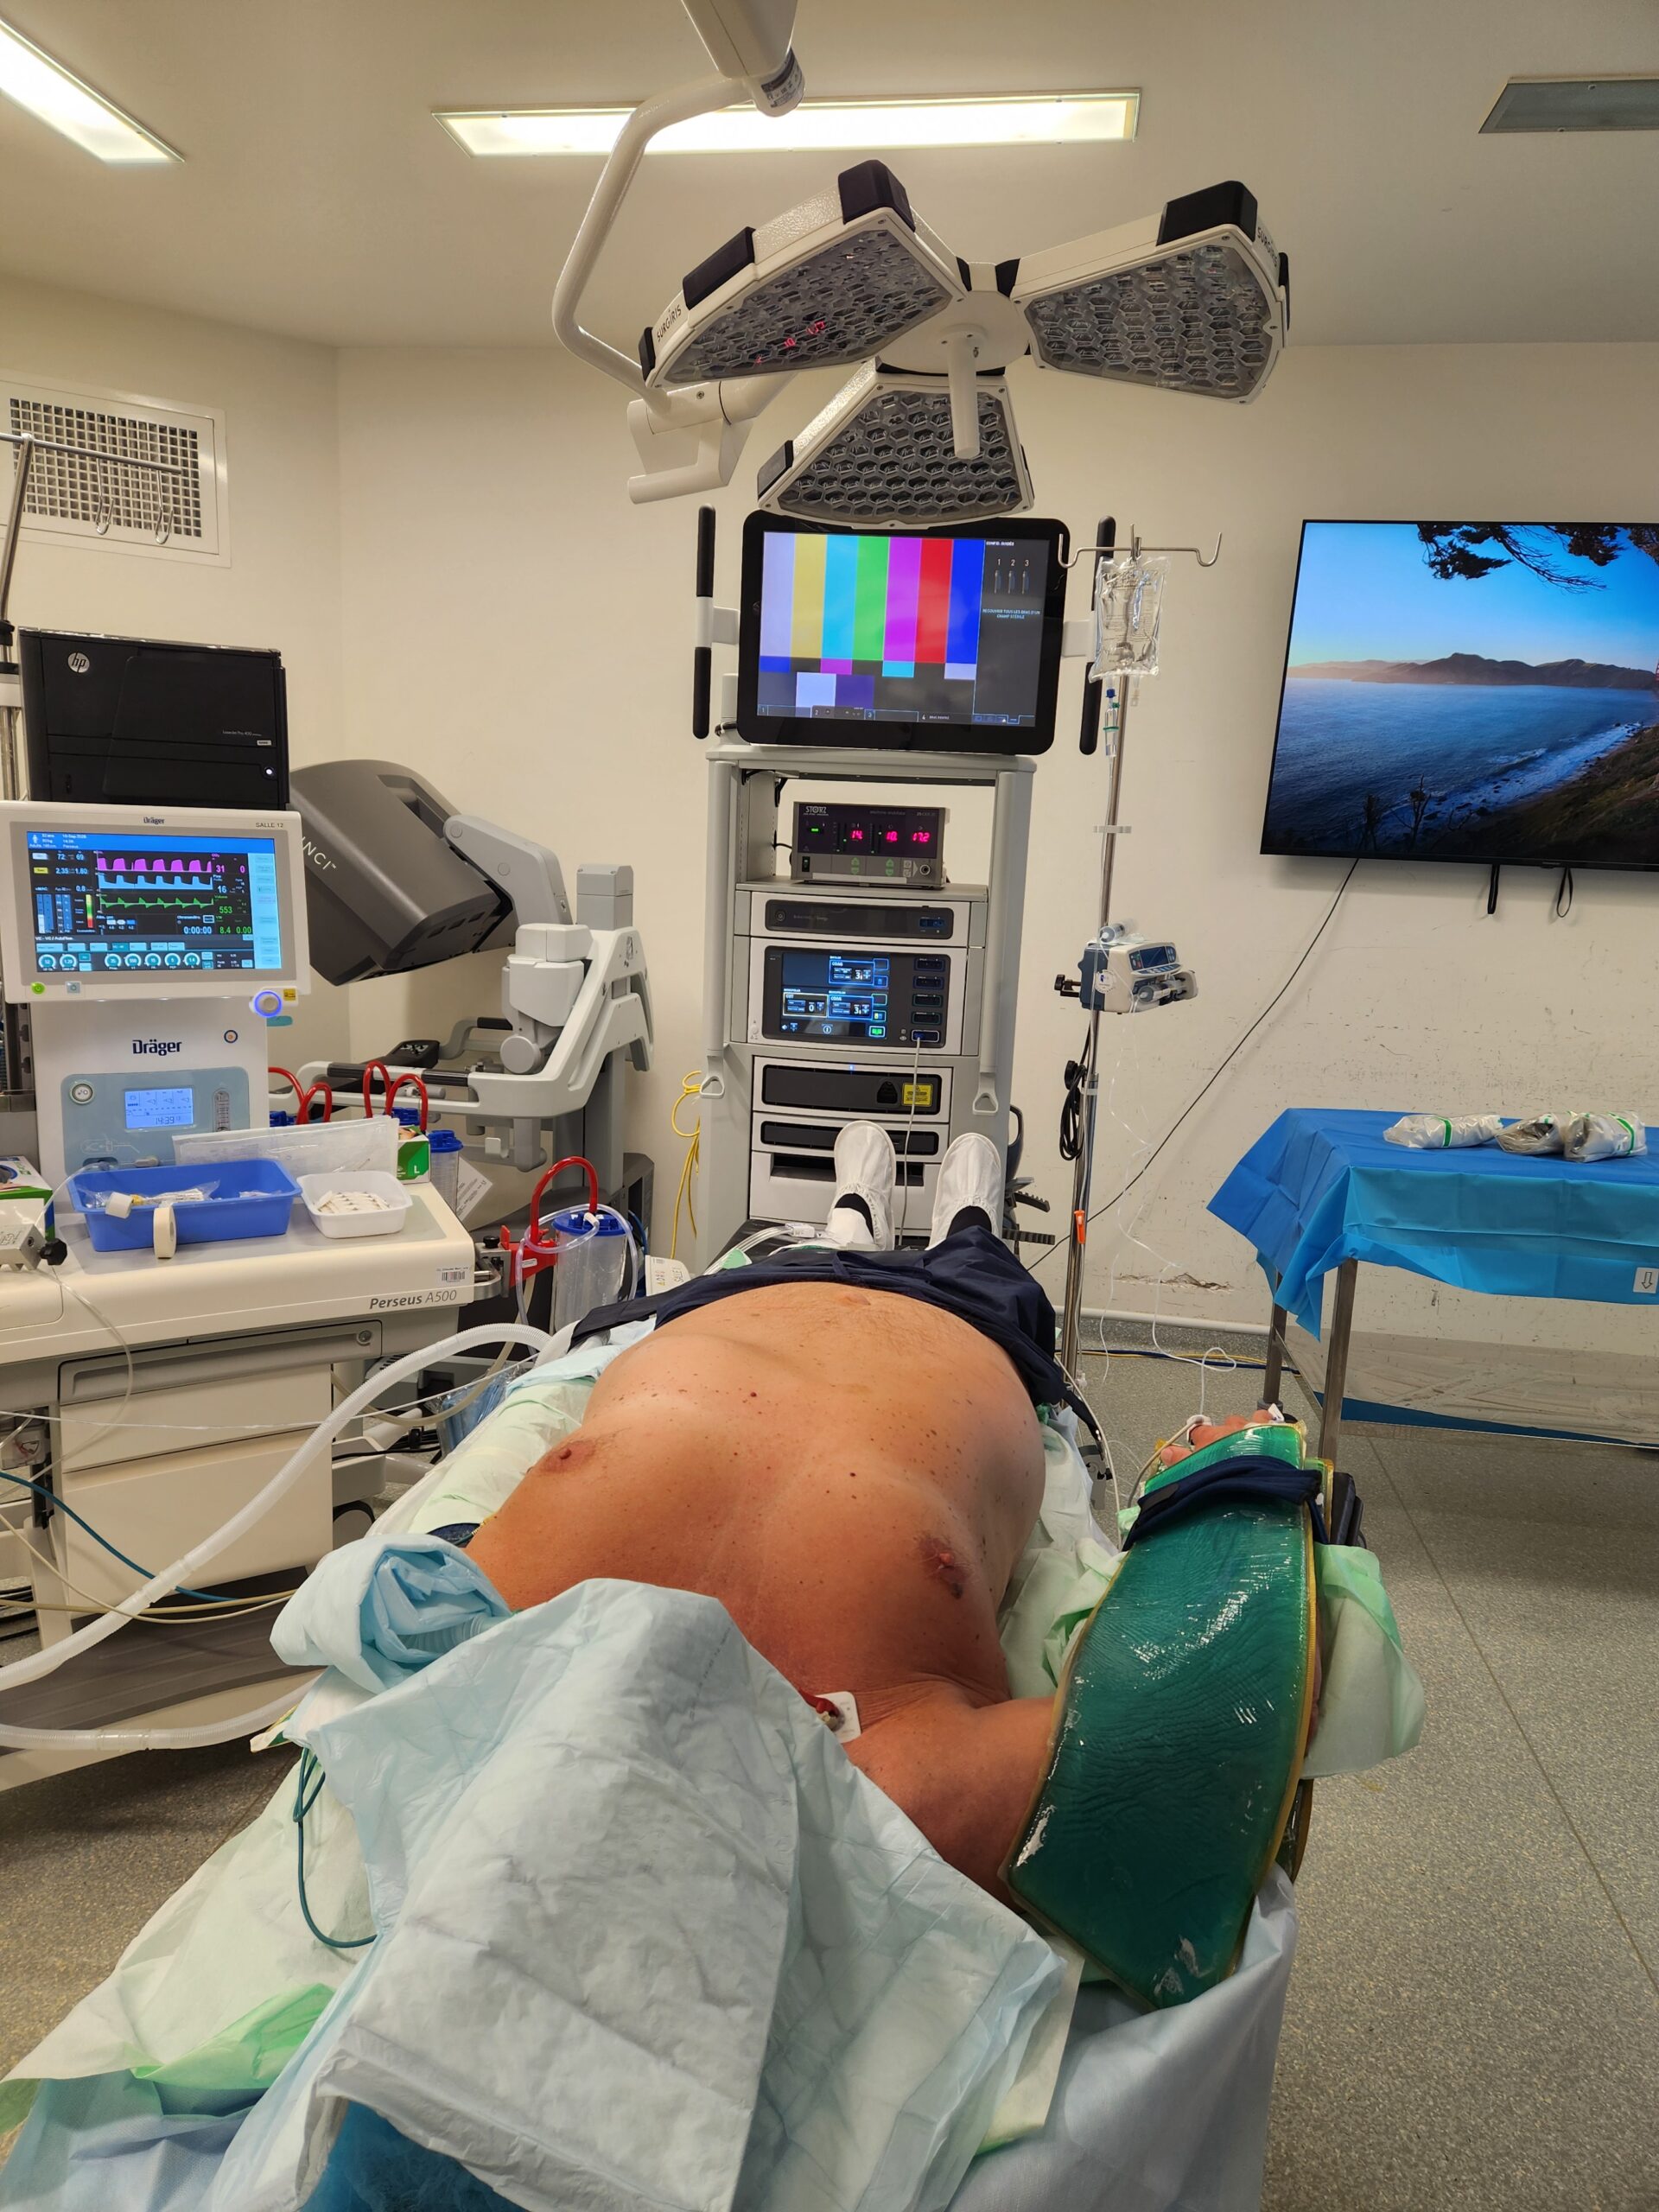
Optimisation du positionnement du robot
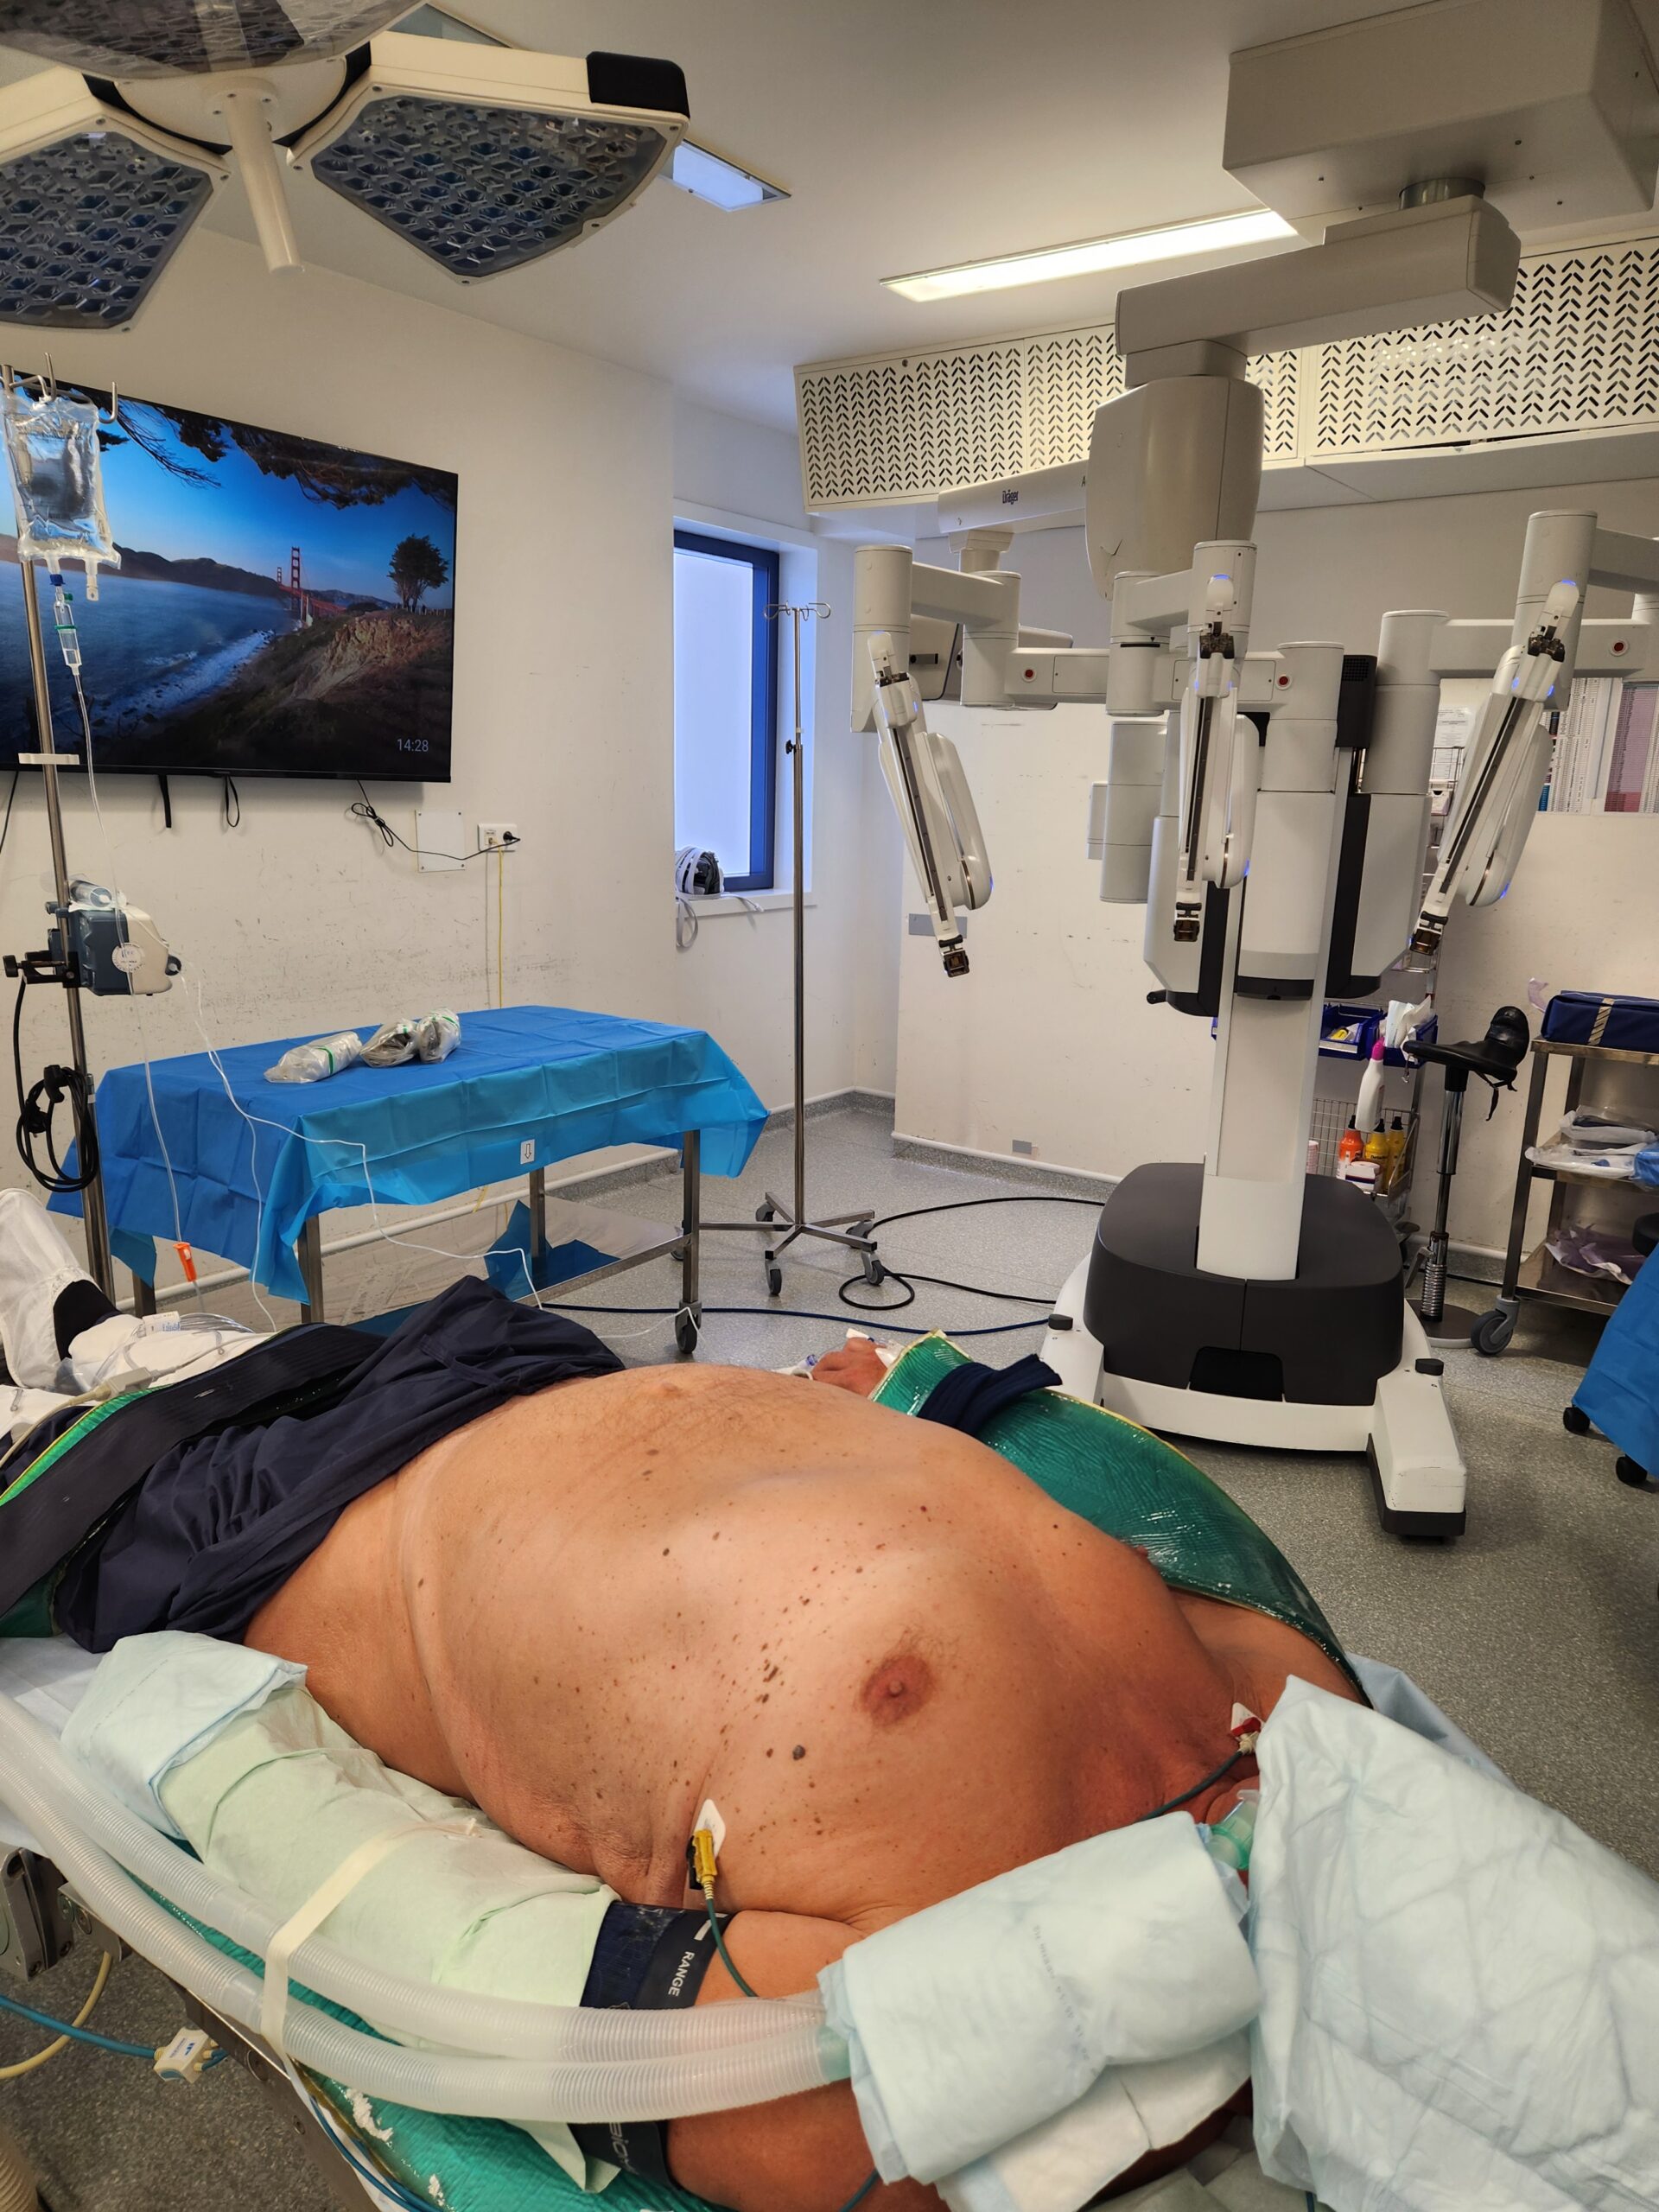
Le robot étant à la fois fragile et encombrant, la table d’opération est pivotée afin que le chariot patient arrive à la droite du patient et perpendiculairement à celui-ci. La colonne vidéo sera placée aux pieds du patient.
Placement de l’équipe et du matériel d’anesthésie
L’aide opératoire est installée à la gauche du patient. Le respirateur est situé aux pieds du patient , côté gauche . Il est équipé de prolongateurs .
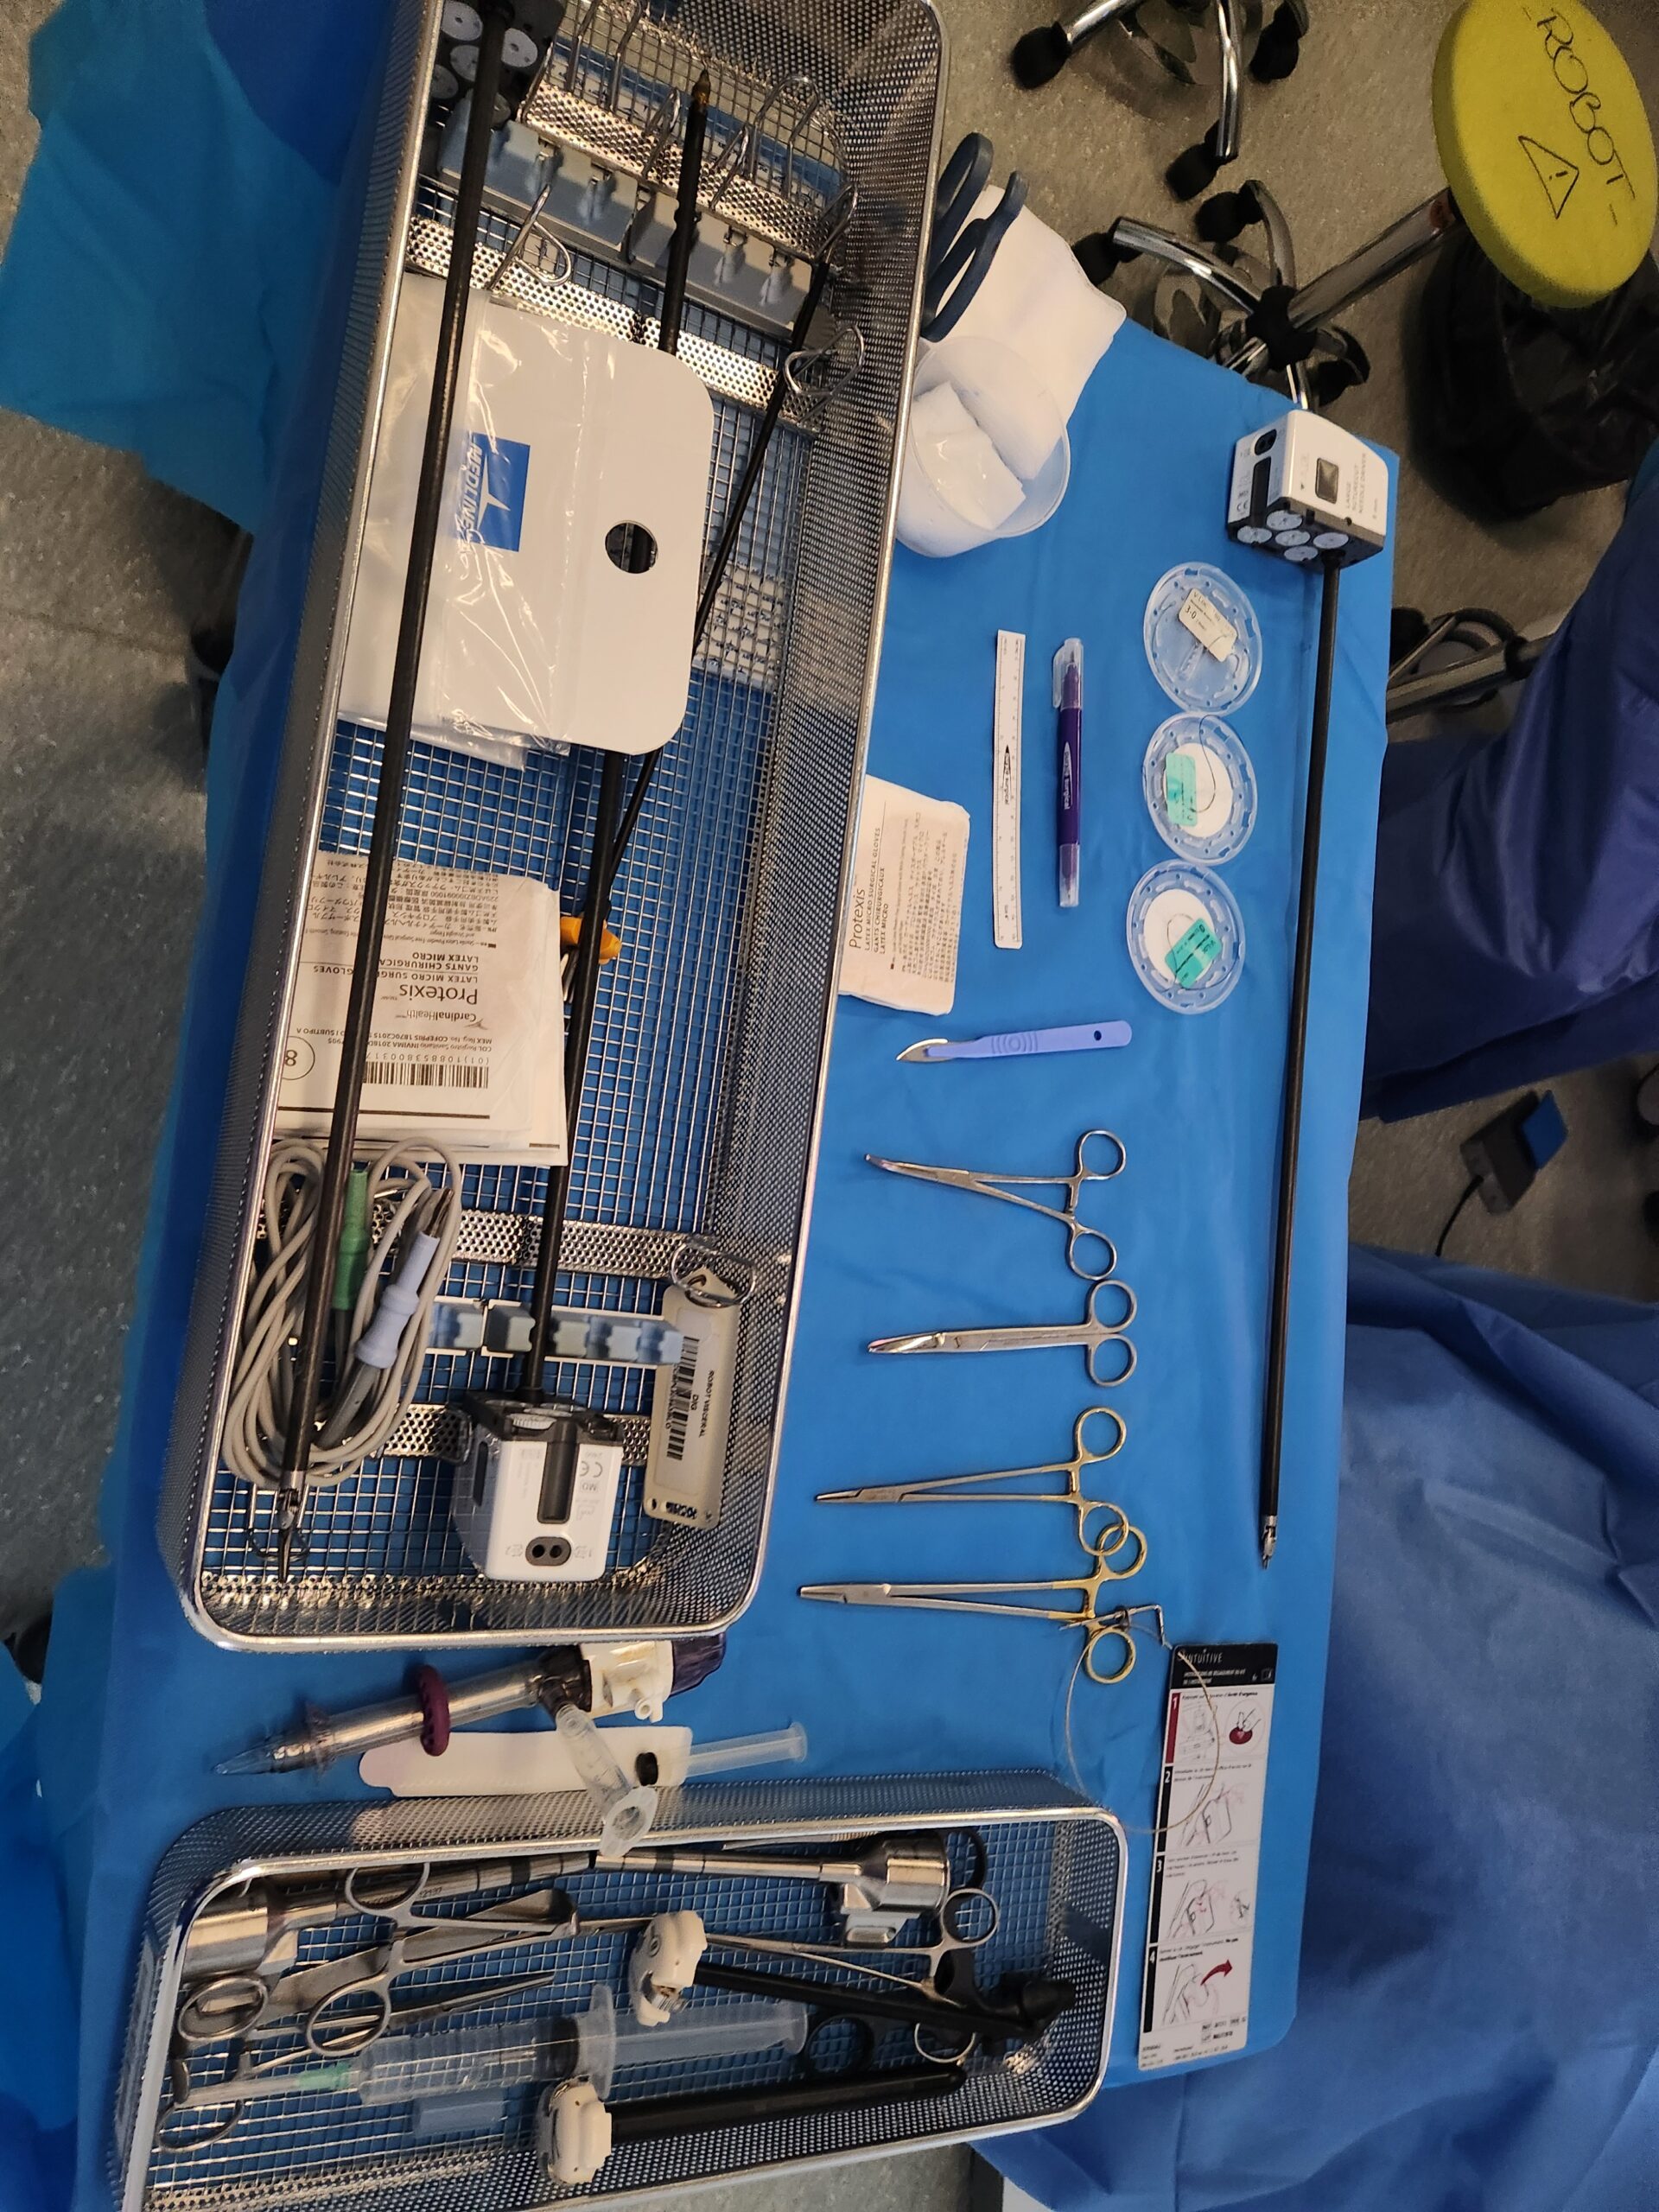
Double table d’instrumentation
Deux tables distinctes sont prévues : l’une pour l’optique 30° et l’autre pour l’instrumentation. Le matériel de base utilisé sera identique aux autres chirurgies robotiques. Les pinces robot nécessaires sont « scissor monopolaire », » pince fenêtrée bipolaire » et « porte-aiguille-cut »
Anticipation de la conversion
Le matériel de conversion (coelioscopie et laparotomie) est toujours prêt et accessible en salle.
Préparation de salle rigoureuse
La salle est dégagée de tout matériel non indispensable, et les check-lists du robot et du patient sont systématiquement réalisées avant l’intervention.
Installation du patient.
Position chirurgicale du patient
Le patient est installé en position décubitus dorsal, le bras droit sur un appui-bras recouvert de gélose et le bras gauche dans une gouttière ou enroulé dans un drap , protégé également avec des gélose. Idéalement un trencare sera utilisé pour la tête. Le visage sera protégé. Une sangle sera placée sur les membres inférieurs. Les tuyaux et tubulure de perfusions seront sécurisés le long des rails de la table.
Prévention des hypothermies et des appuis
Une couverture chauffante, des compressions pneumatiques intermittentes (CPI) et des géloses de protection sont mises en place pour prévenir les lésions d’appui.
Positionnement des membres et de la tête
Les bras sont positionnés en neutre sur des appuis-bras et la tête repose sur un coussin visco-gélatineux en fer à cheval ou trencare
Visibilité optimisée pour l’anesthésiste
l’anesthésiste doit pouvoir accéder à la tête en permance. Il est difficile de placer des pieds à perfusion pour surélever le champ opératoire. Il est vraiment important de sécuriser les tuyaux du respirateur et la perfusion le long du rail de la table, en effet l’encombrement du robot, la position des bras et l’obscurité de la salle empêche une bonne visibilité du patient.
Préparation à la conversion
L’installation tient compte d’une éventuelle conversion d’urgence, avec un accès dégagé et des repères anticipés.
Déroulement de l’opération.
1. Préparation & Champage
Installation complète du patient, protections, couverture chauffante, check-lists robot et salle. Le champ opératoire est mis en place avec précision.
minutes
2. Trocarts & docking
Insertion des trocarts, placement de l’écarteur, connexion du robot (docking), ajustement des bras et stabilisation du champ opératoire.
minutes
3. Temps console robot
Le chirurgien opère depuis la console : dissection, décollement, pose de la plaque, suture des plans. L’aide opératoire gère les gestes techniques au champ.
heures
4. Extraction & fermeture
Déconnexion du robot, mise en place des drains, fermeture des incisions.
minutes
Durée totale estimée : environ 3h .Cette intervention se déroule en plusieurs temps opératoires successifs, nécessitant une coordination rigoureuse et un rythme soutenu. La gestion du temps est un enjeu clé pour assurer fluidité, sécurité et efficacité tout au long de la procédure.
Informations pratiques.
Le rôle de l’aide opératoire
L’aide opératoire assure l’installation complète du patient ainsi que la mise en place du robot et le champage.
Elle effectue le changement des pinces robotiques, assure la gestion des bras, ainsi que le traitement des conflits mécaniques éventuels.
Elle participe activement à la réalisation des gestes conventionnels, laparoscopiques et robotiques.
Elle est responsable de la préparation et de l’anticipation d’une conversion éventuelle, et collabore à la manipulation des instruments complexes : autosutures, clips, lavages, drains, …
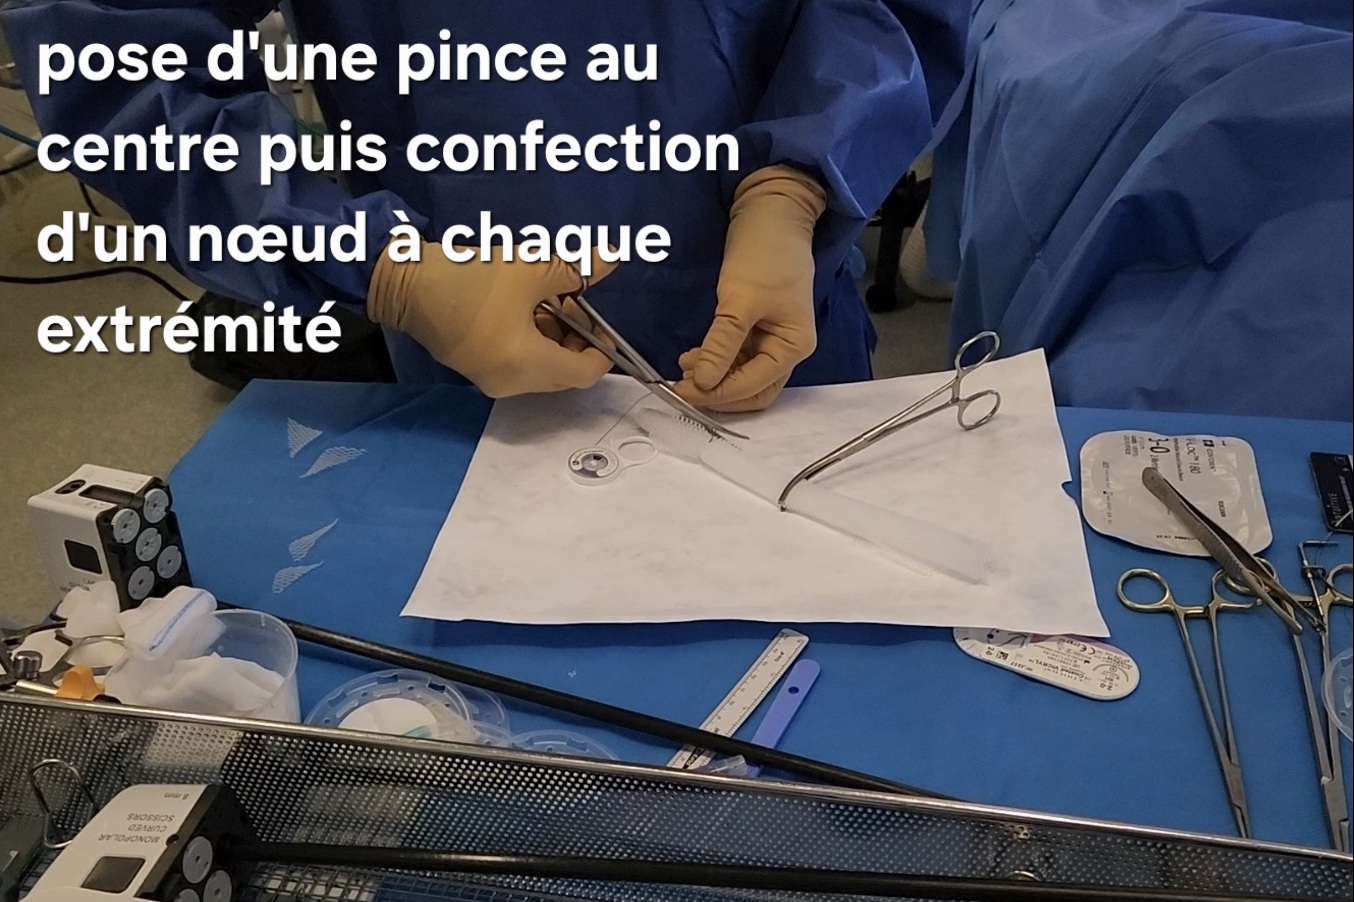
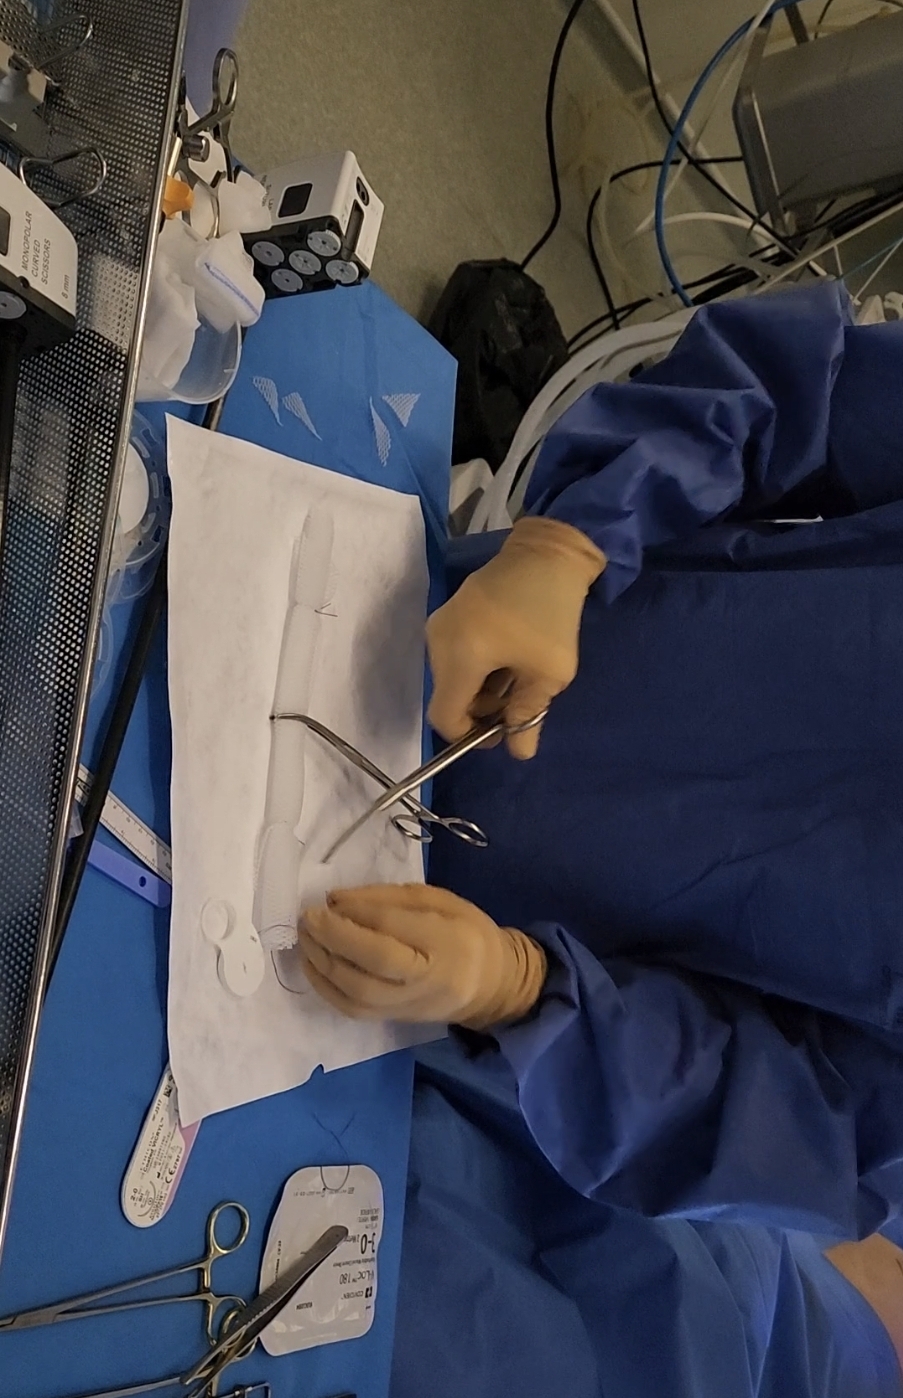
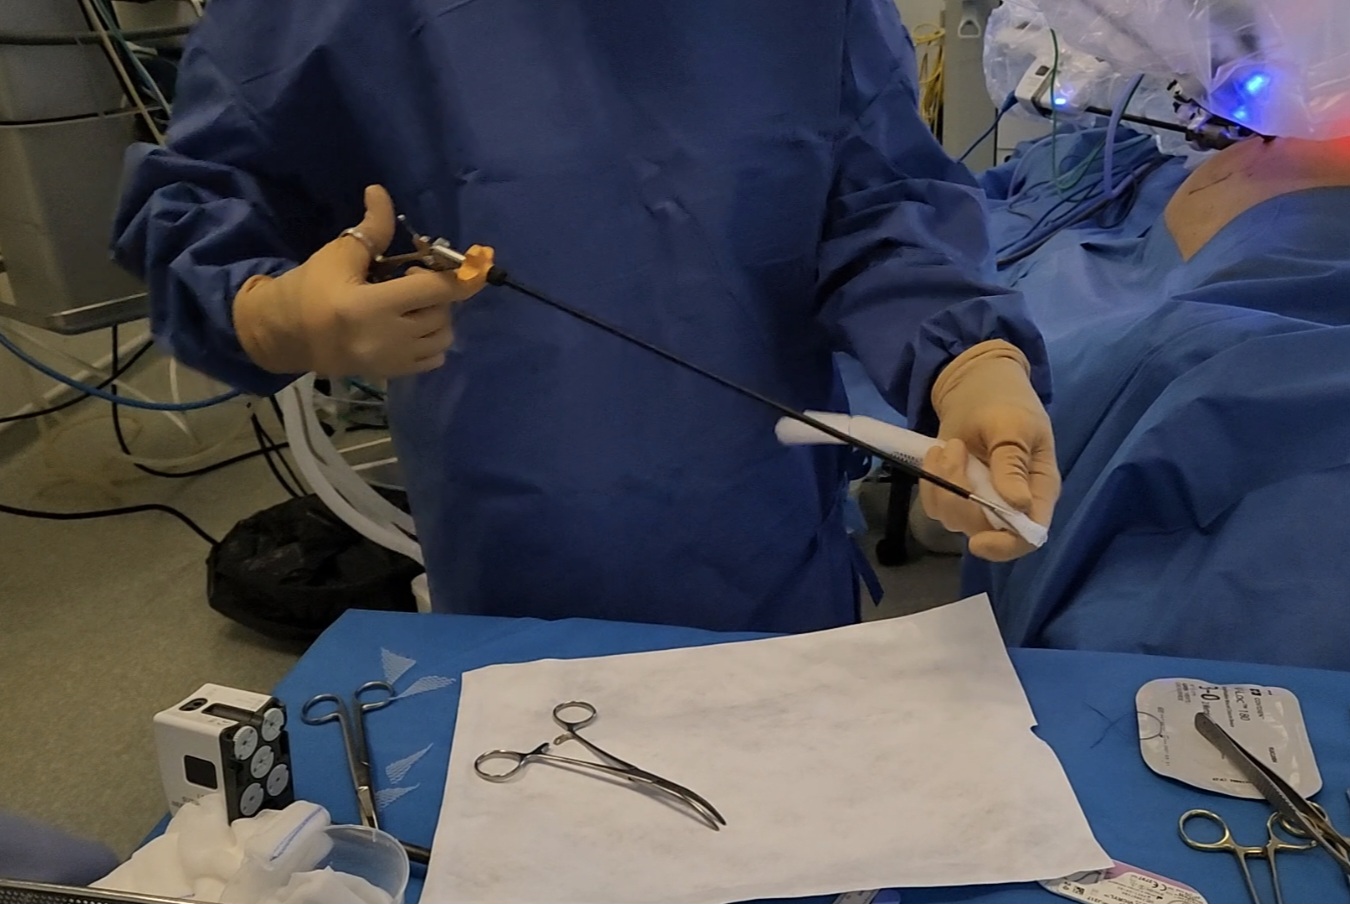
Dans cette chirurgie , la particularité pour l’aide opératoire est la gestion de la plaque. Elle devra l’enrouler afin d’en faire un tube le plus étroit possible pour qu’il passe dans le trocart de 12 mm. Pour faciliter le passage dans l’orifice du trocart, un noeud sera fait à chaque extrémité. Ensuite à l’aide d’une pince fenêtrée, elle introduira la plaque dans le trocart qui aura été désamarré auparavant. Une fois la plaque positionnée dans le champ opératoire, le trocart sera ré-amarré.
Le rôle de l’aide circulante
La circulante prend en charge la gestion des check-lists, la préparation de la salle et des dispositifs médicaux.
Elle veille à l’anticipation des besoins, au respect de la stérilité, et à la prévention des compressions sur le patient.
Elle assure le réassortiment du matériel, ainsi que la gestion des pinces robotiques. Elle est également impliquée dans la préparation à une conversion d’urgence, si celle-ci devait s’imposer en cours d’intervention.
Les difficultés rencontrées & conseils terrain
La durée prolongée de l’intervention implique une attention particulière à une installation ergonomique pour l’ensemble des intervenants. Les conversions d’urgence, bien que rares, restent critiques et nécessitent des entraînements réguliers en équipe. La procédure présente une charge technique élevée, notamment en raison de la combinaison du robot, des sutures et des reconstructions, ce qui requiert une équipe expérimentée et bien coordonnée.
La difficulté majeure est l’absence de trocart assistant. Certes cela évite des manipulations mais cela rend l’assistance chirurgicale immédiate impossible (aspiration, exposition).
Spécificités techniques de l’intervention.
Gestes techniques guidés à distance
Le chirurgien travaille depuis la console, sans retour haptique, ce qui implique que tous les gestes techniques sont transmis oralement à l’aide opératoire.
Autonomie de l’aide opératoire au champ
L’aide opératoire agit seule sur le champ stérile . Elle gère le changement de pinces, les conflits, elle manipule la plaque, réalise des noeuds sur celle-ci afin de faciliter son introduction dans le champ opératoire
Communication continue et structurée
Une communication fluide, claire et permanente est essentielle pour garantir la sécurité, l’efficacité et la coordination de l’intervention.
Nécessité d’un apprentissage progressif
La maîtrise des instruments robotiques, en particulier les pinces à autosuture et la gestion des situations d’urgence, nécessite une courbe d’apprentissage importante.
Le document de référence à portée de clic.
Ce document détaillé revient sur la stratégie opératoire, les rôles en bloc, la durée de l’intervention et les bonnes pratiques pour une gastrectomie robot-assistée en toute sécurité.
Cette ressource est mise à disposition à titre informatif par l’AFICRA.
Pour toute question, n’hésitez pas à nous contacter.
Et si vous alliez plus loin ?
Le site de l’AFICRA regorge de ressources utiles :
fiches interventions, outils techniques, supports à destination des patients et des soignants.
Explorez nos contenus pour approfondir votre pratique ou accompagner vos équipes au bloc opératoire.
Unissons nos compétences.
Transmettons notre savoir, valorisons l’expertise IBODE et faisons progresser ensemble la chirurgie robotique assistée.
Formez-vous, collaborez, innovez : chaque engagement fait la différence.
Faisons rayonner l’excellence française au bloc opératoire !